


Matrice 4TD
視て、測って、確かめる
1台に4つのカメラ。
現場を見るだけでなく、熱として捉え、地形として測ることもできます。
活動記録
見えたつもりを
数字にする
2026年のいくつかの現場から。目で見て「だいたい分かった」で終わらせず、数字と図に落とすところまでが仕事です。
-
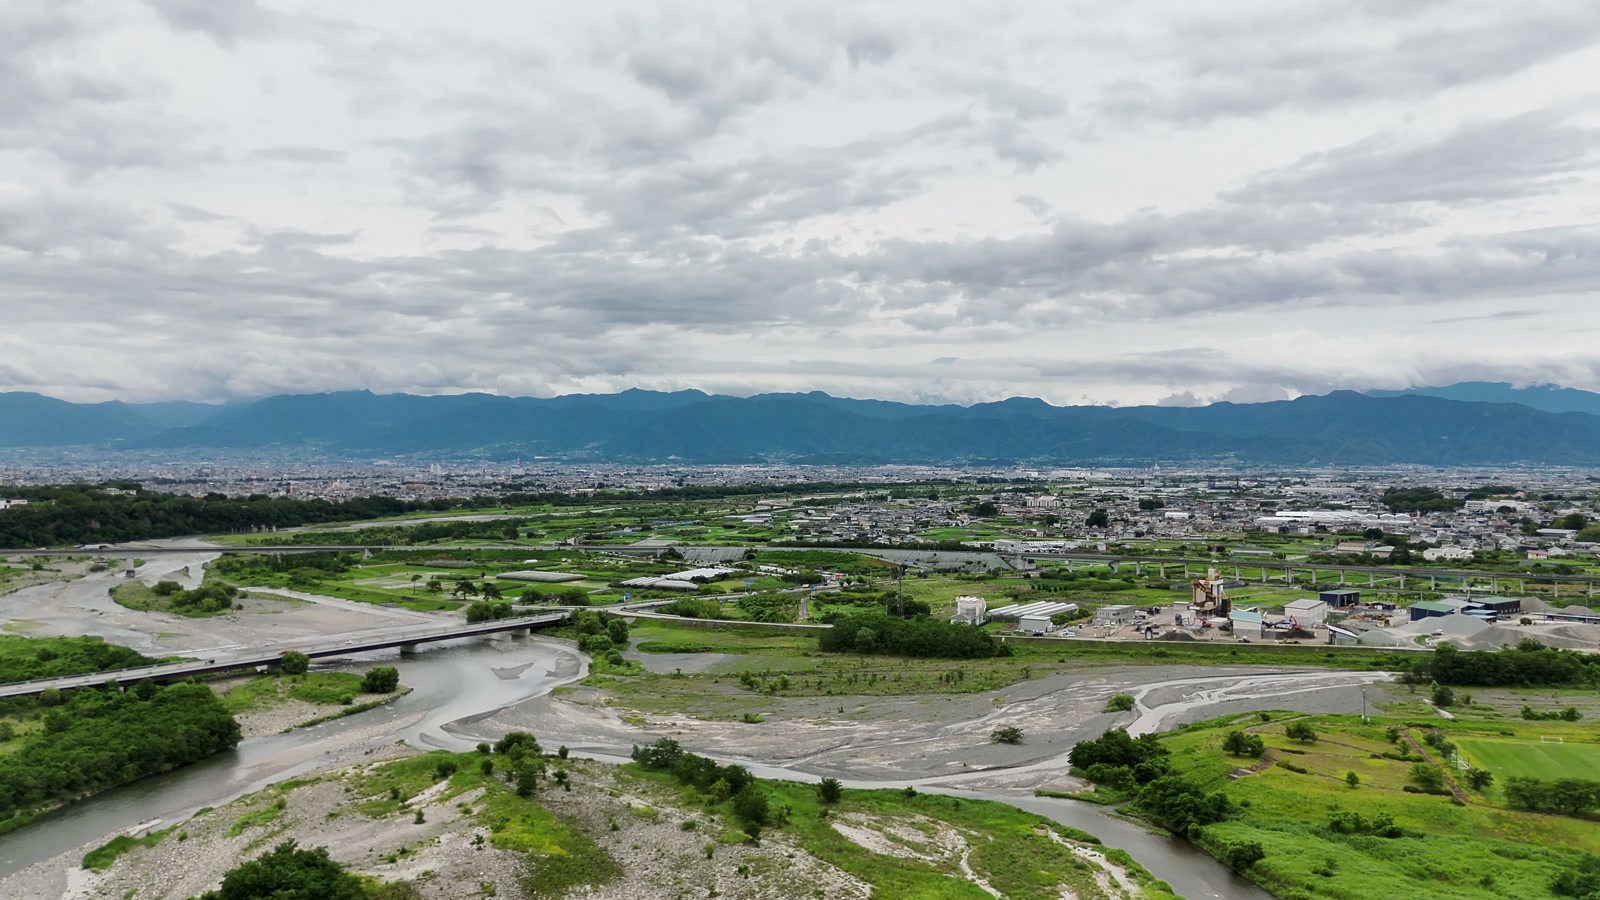
飛行ルートを、先に飛ぶ
事業者様の飛行計画に先立ち、想定ルート上を離陸地点から約100mの高度で往復。同じ経路を2便なぞり、机上では埋まらない部分を確かめます。
実施レポートを読む -
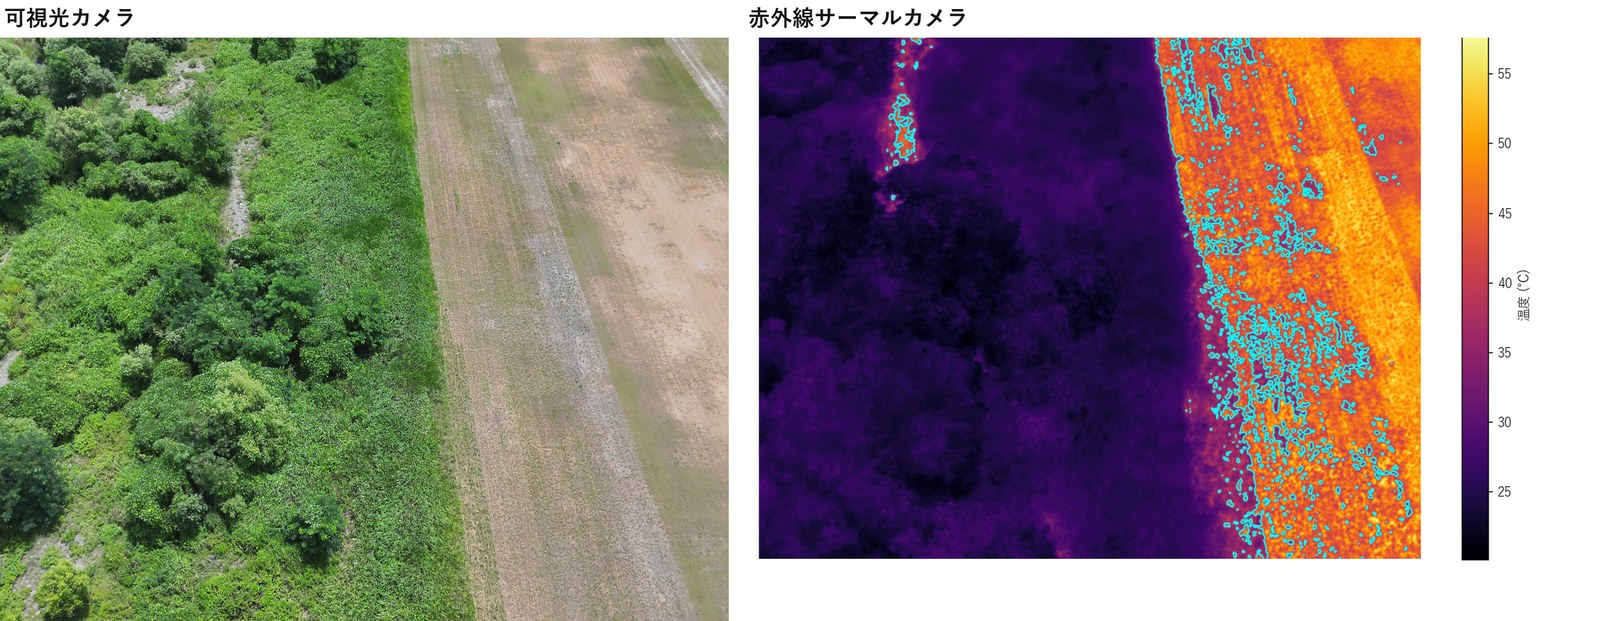
赤外線で、視る
同じ場所を可視光と赤外線で同時に記録します。木々に覆われた面と、日に焼けた地面。見た目の明るさは似ていても、温度では20℃以上の差が出ます。暗い時間帯でも、熱を持ったものは写ります。
-
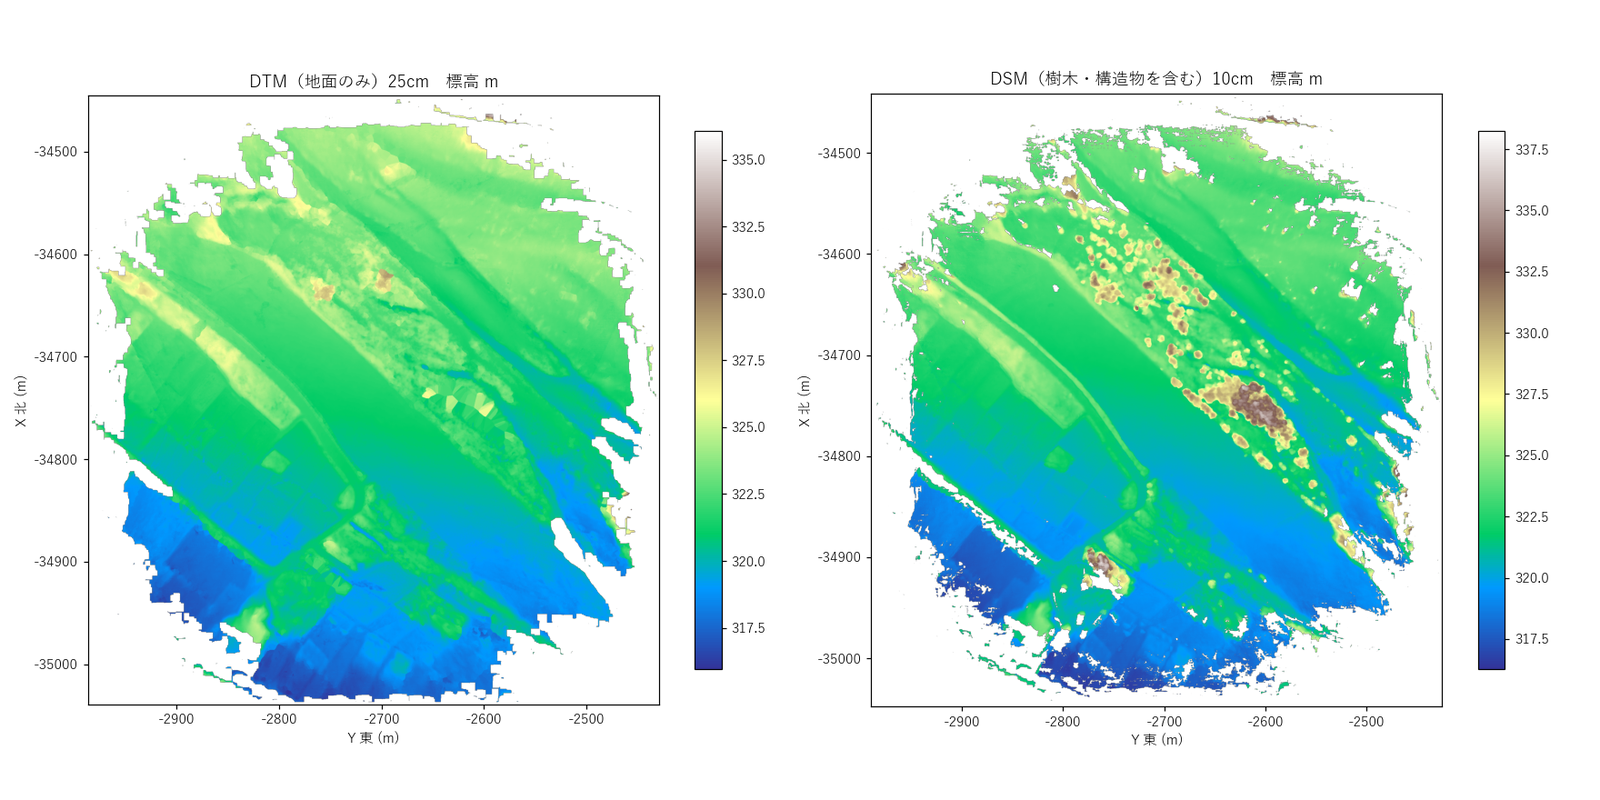
地面の高さを、測る
空撮写真を重ね合わせて地形の立体モデルを作ります。樹木や構造物を含む高さと地面だけの高さを分けて求められるので、その差から樹高や土量が出せます。


飛んだあとに残る記録は、すべてAIにかけて読み解いています。解析には Claude Code と Codex を使用。上の3つから、実際の分析と成果物を5つ載せます。
01
2便は、同じ高さをたどれたか
往復2便の高度を重ねると、ほぼ同じ線を描きます。離陸地点から85〜106mの幅に収まり、折返し点で高度が上がっているのは、地形の起伏に合わせて機体が持ち上がったためです。2便が重なるということは、同じ条件で経路を再現できたということです。事前確認では、たまたま飛べたのか、いつでも同じように飛べるのかを、分けて考える必要があります。

02
経路の上では、速度を一定に保つ
経路上の水平速度は約10m/s、時速にして約36kmでそろえています。速度が一定だと記録した映像のコマ間隔も一定になり、あとから見返すときに距離の見当がつけやすくなります。グラフが落ち込んでいるのは、折返しと発着点の付近で減速している箇所です。

03
熱を、数字で押さえる
赤外線カメラの記録からは、温度の分布図を起こせます。最低・平均・最高の温度に加えて、しきい値を超えた範囲が全体の何割かまで数値で出せるので、「暑そう」ではなく「40℃以上が9.2%」という形で報告できます。

04
地面の高さと、その上に建つものを分ける
空撮した写真を重ね合わせると、地形の立体モデルが作れます。樹木や構造物を含んだ高さ(DSM)と、地面だけの高さ(DTM)を分けて求められるので、その差を取れば樹木の高さや堆積した土量が出せます。経路上の障害物の高さを机上で確かめたいときにも使えます。

05
立体は、好きな向きから見られる
写真から起こした立体は、画面の中で視点を自由に動かせます。 真上から全体を眺めることも、地上の目線まで降りて木の高さや道の見通しを確かめることもできます。 経路上に何があるのかを、現場へ行く前に机の上で確かめられます。


Matrice 4TD は、1台のジンバルに広角・中望遠・望遠・赤外線サーマルの4つのカメラを積んだ機体です。可視光と赤外線を同時に記録できるため、暗い時間帯や視界の悪い日でも現場を確かめられます。カメラは真上近くまで向くので、橋の裏側や高所の設備を、足場を組まずに下から確認できます。
ただ、この機体の本領は「よく写る」ことよりも、写したものを数字に変えられるところにあります。飛行ログからは高度・速度・軌跡が取り出せ、赤外線の記録からは温度の分布が、重ねた空撮写真からは地形の高さが出てきます。目で見た印象ではなく、報告できる形に落とすところまでが一続きの作業です。


これまでの実施内容を見る
| 2026.06 山梨県内 | 事業者様の飛行計画に先立つ、想定ルートの事前確認。離陸地点から約90〜100 mで1便あたり約4.5 km・約8分を2便 |
|---|---|
| 2026.07 韮崎 | サーマル撮影と3D測量の検証。地上分解能を10/25/50 cmと変えて撮影し、成果物の精度を比較 |
| 2026.08 韮崎・双葉 | 測量成果からDTM・DSM・樹高分布を作成。堆積土砂の土量計算まで実施 |
| 記録の方式 | 可視光と赤外線の同時記録。用途に応じて360度カメラも併用 |
| 解析の進め方 | 飛行ログ・画面録画・撮影データをAIにかけて読み解く。解析には Claude Code と Codex を使用 |
※ 記載の数値はメーカー公称値、および当日の飛行記録の読み取りに基づく概算値です。受託業務については、依頼元および詳細な実施場所を非公開としています。